深入剖析工业清淤机器人定位/自动建图/路径规划/自动导航一体化解决方案
所有的不确定源于定位感知
水下没有卫星信号,机器人一旦潜入液面以下,GPS即告失效。对一台要定点清淤、沿固定路径往返作业的机器人而言,自己在水池的什么位置是建图、路径规划、循迹、定点作业全部功能的共同前提。在远距离、高精度的水下定位路线中,超短基线定位声纳(USBL)是目前工业水池复杂工况下被验证较多的方案:水面布设基阵,机器人上搭载声信标,通过声脉冲解算斜距与方位。
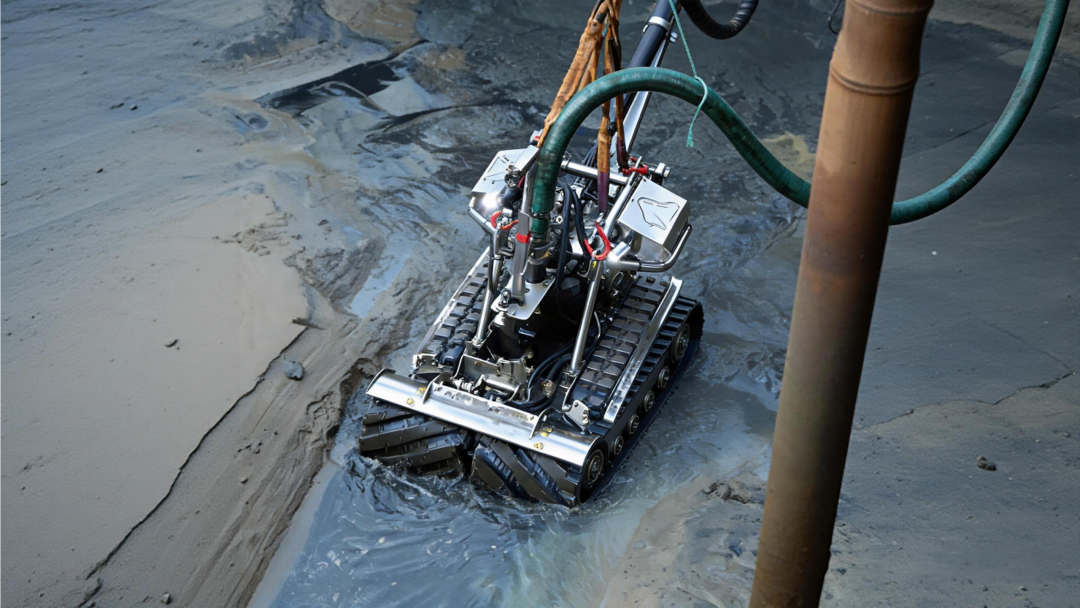
从现有公开技术规格看,这套体系的性能锚点集中在两个指标上。其一是定位精度。以UBD1000这型超短基线定位通信声纳为例,其标称定位精度为声学结合内置IMU后的2%×斜距,测距精度0.1m,覆盖斜距可达1000m——这意味着在百米级水池尺度内,机器人的位置解算可以稳定保持在分米量级,足以支撑定点作业。其二是通信能力,这一点在工业水池场景中常被低估。金属池壁、搅拌结构和线缆布置会不断遮挡与干扰信号,UBD1000将定位与水声数字通信做在同一套硬件内,通信速率约300bps,支持水面与水下双向无线通信和数字短消息传输,同时辅以多普勒速度估计与补偿算法应对运动状态下的回波频偏。换言之,定位系统不只是报坐标,还承担了把机器人状态实时回传、把作业指令送下去的通道职能——这对无缆或受限线缆部署的清淤作业尤为关键。
自动建图打好路径规划基础
绝大多数工业水池既没有精确竣工图纸,池内又常年堆积淤泥、管线、预埋件和结构柱。机器人要实现全覆盖作业,不能靠人在后台遥控每一步,必须先自主完成对池体三维结构的扫描与建模,再由后台软件基于坐标数据生成无盲区的作业路径。这一步的底座,是一组能在近距离、障碍密集的环境中持续输出高精度距离值的测距声纳。
ES300这类水下测距声纳正是承担底层感知的传感器。其量程不小于5m,测距精度标称优于1%×量程±1cm——以5m量程计,测距误差可落在厘米量级。值得注意的是两个细节:一是它在最大45°倾斜照射底面时仍能输出有效数据,这对贴壁、爬坡、沿池壁扫描的清淤姿态非常重要;二是数据刷新率不低于5Hz,配合350m耐压和仅百余克的整机重量,可以多点布置在机器人本体四周,持续向建图模型提供误差极小的原始距离流。建图算法的精度上限,本质上由这些底层测距数据的误差决定;测距误差小,后续拼出的水池坐标才可信,路径规划才有据可依。
实时修正误差确保寻迹精度
机器人拿到坐标之后,沿既定路径连续作业,靠的是导航。纯惯性导航(IMU)不依赖外部信号、短期精度高,是水下平台常用的导航手段,但它有一个原理性短板:惯性器件本身的测量误差会随时间和航行里程不断累积,时间越长、走过的距离越远,解算出的位置漂移就越大,且这种漂移是发散的,不会自行收敛。反映在清淤作业上,就是作业时间一长,机器人逐渐偏离规划线,出现漏扫区域、重复作业、轨迹偏移甚至原地打滑。
工程上通行的解法,是用一套直接观测机器人相对水底真实速度的传感器来拴住惯导,这就是多普勒计程仪(DVL)的角色。H1000抗流悬停导航传感器最优测速精度优于±0.4%±5mm/s,测速范围±5m/s,最小对底高度仅0.05m。它持续输出机器人相对底质的三维真实速度,与惯性导航数据融合后,惯导随时间、随里程累积的漂移被不断观测值拉回,长时间连续作业的寻迹精度因此得以保持。这也正是为何在清淤机器人方案中,DVL的测速精度和最小对底高度,比单纯堆砌惯导等级更受关注。
浑水无光状态下的成像及避障
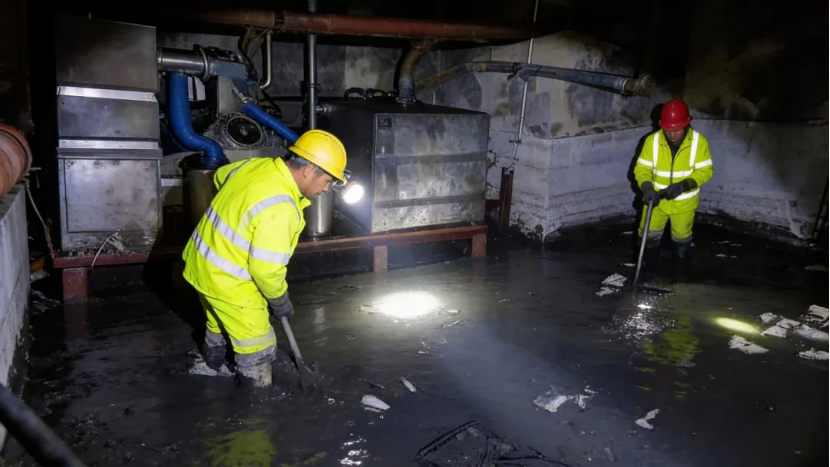
工业污水、冶金浸出液和化工调节池的水体普遍浑浊且无自然光,机器人绞吸清淤时还会持续扰动底泥,使水体中悬浮颗粒浓度进一步升高。在这种条件下,即便搭配大功率补光灯,光学摄像头的有效视距也常常不足几十厘米,既看不清前方结构,也无法判断障碍物位置,碰撞和漏挖几乎不可避免。
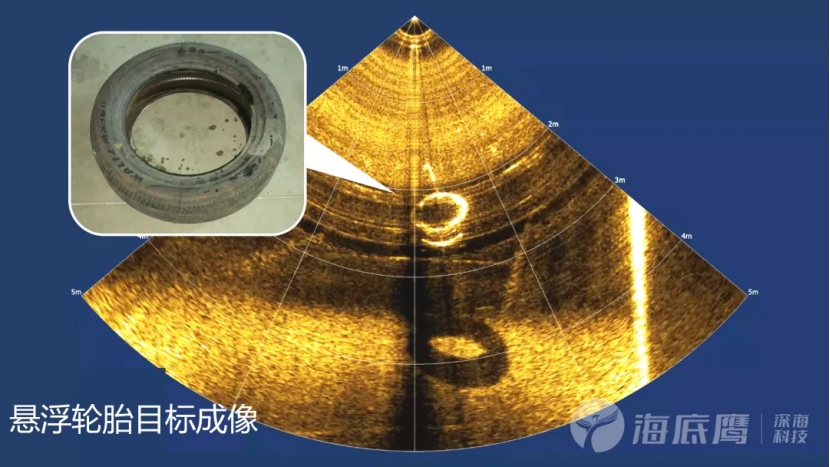
前视成像声纳因此成为这类工况下的主要感知手段。FLS800D最大量程120m,距离分辨率达到毫米级,水平开角最大130°,意味着声纳图像不再是模糊的光斑,而是能还原悬浮轮胎、管线、结构边缘等目标轮廓细节的高清晰度图像;超远的探测距离,让机器人在进入狭窄或复杂区段之前就有足够的预警距离。浑水、无光、高杂质环境下,它同时承担两件事:把前方工况实时看回来供人监控作业进度与质量,以及把障碍物坐标交给避障模块主动绕开。
落地的关键,是同源一体化
把这四个环节拆开看,定位声纳解决在哪,测距声纳解决池子长什么样,DVL解决走久了不漂,前视成像声纳解决看不见时怎么避障。它们不是四件独立设备的简单堆叠,而是让机器人在同一套坐标框架下完成感知、建图、决策与执行的闭环。从行业角度看,冶金、化工、工业园区等高危水池的清淤无人化,瓶颈早已不是能不能造一台水下机器人,而是上述四类传感器的指标能否在浑浊、扰动、无光的恶劣水环境中同时成立——定位精度、建图误差约束、测速纠偏能力和浑水成像细节,共同决定了一台清淤机器人是真正能独立作业,还是仍需人在池边盯着。
(责任编辑:娱乐)
 科尔赞一哥为无名英雄 库里:比赛需靠替补表现
 中央民族大学人体工程学专家苏垣向全国家具人拜年!
 英诺激光什么时候上市英诺激光申购配置是多少
 合肥环城路发现刻字古城墙砖
 我国新能源营运汽车达164万辆
-
 ze: 14px; line-height: 28px;">《 人民日报 》 2023年11月15日 第 01 版)本报北京11月14日电 记者林丽鹂)记者14日从国家市场监督管理总局获悉:前三季度,
...[详细]
-
 近日,女演员代露娃在综艺节目中的表现引发网友热议。10月7日晚,代露娃发长文回应:大家好,我是代露娃。这几天大家的讨论我都认真看完了。感受和心情很复杂,有惊慌、有错愕、有感慨。看到大家的关心与疑惑交织
...[详细]
-
 据中视协演员工作委员会,影视表演艺术家、一级演员、中国视协演员工作委员会顾问彭玉老师,于2026年10月7日10:27分在珠海安详离世,享年93岁。彭玉曾参演《东北一家人》《月圆今宵》《浪漫的事》《老
...[详细]
-
 记者近日从省财政厅获悉,我省下达第二批消费券奖补资金0.52亿元,对各市发放消费券按比例进行奖补。目前,省财政累计下达消费券奖补资金0.91亿元,引导各市发放家电、汽车、餐饮等各类消费券6.09亿元,
...[详细]
-
美国PCE强化加息预期压制金价,黄金重回4000美元关口震荡
 汇通财经APP讯——XAU/USD当前的核心矛盾在于"美联储加息预期强化"与"地缘风险溢价+央行购金"之间的拉锯。从美联储端看,周三FOMC以10比2维持利率在3.75%—4.00%不变,主席沃什拒绝
...[详细]
-
 疯狂骑士团钓鱼攻略大全发布时间:2023-07-21 08:29:56来源:逗游作者:逗游网疯狂骑士团休闲冒险冒险游戏骑士团游戏游戏类别:冒险解谜游戏大小:46.97M 游戏语言:简体中文游戏版本:v
...[详细]
-
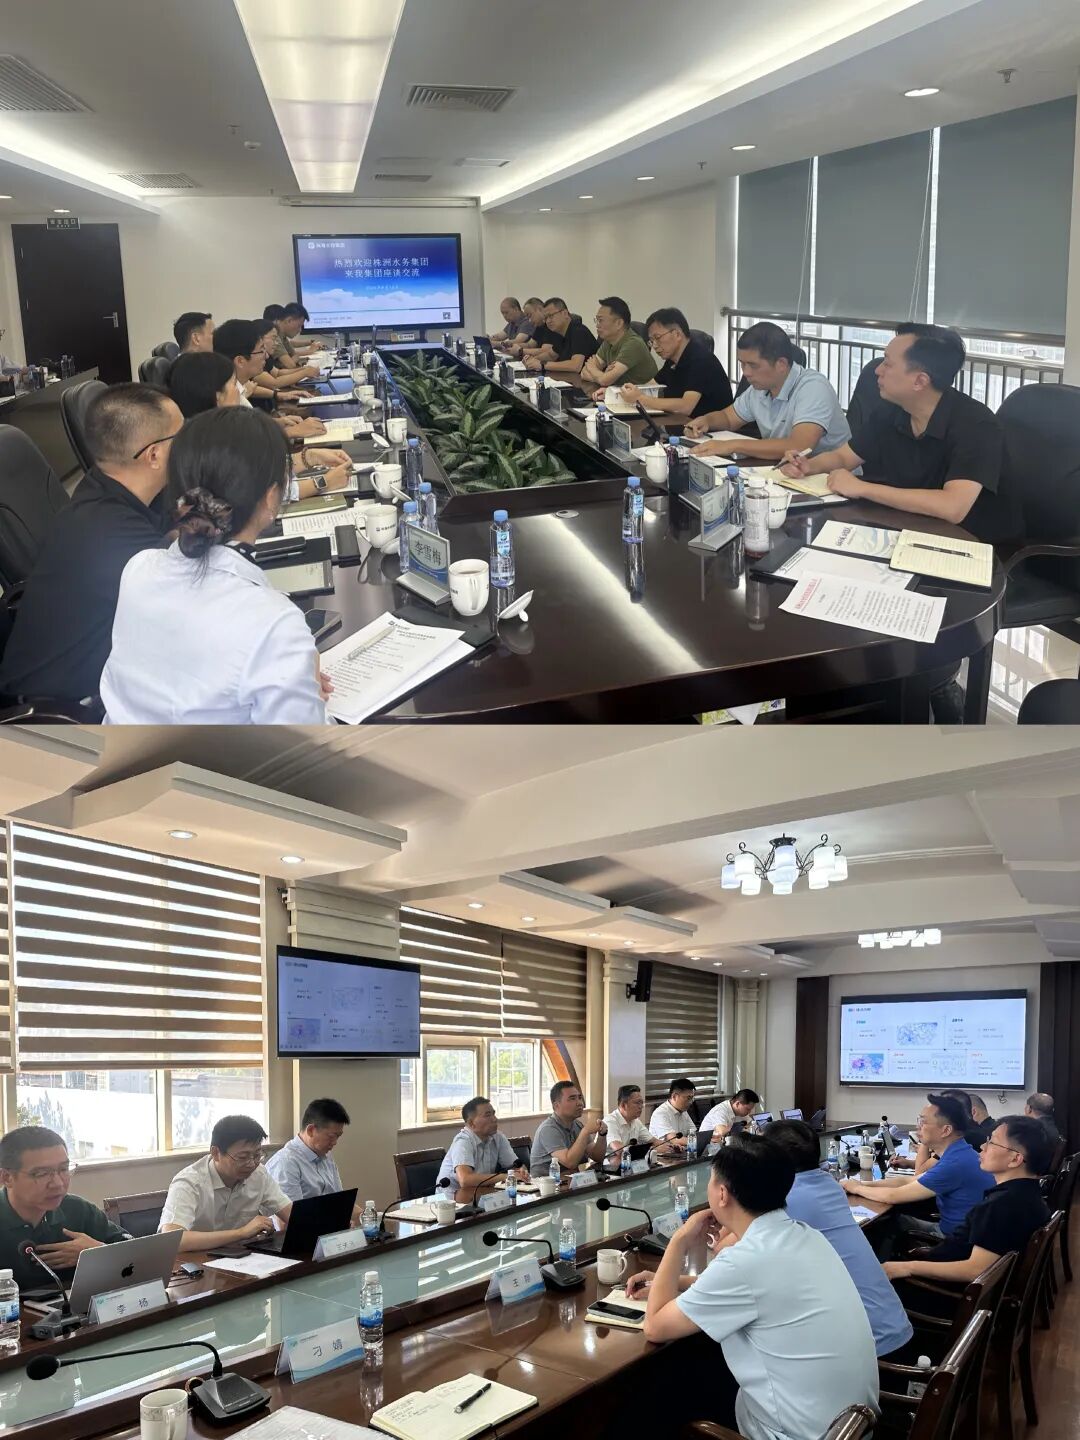 PART 01 对标先进学经验 深耕数字强管网为落实集团《GIS系统数据治理与管网空间化建设实施方案》要求,株洲水务集团党委委员、副董事长李军,副总经理曹建军带队,赴常熟中法水务及珠海水控集团开展专项
...[详细]
-
 (相关资料图)8月13日红枣主力期货CJM)合约收盘下跌1.02%,报8240元,成交35.99亿元。品种简介:红枣期货是在期货交易所上市交易的以红枣为标的的商品期货合约。红枣,又称为枣子,是一种营养
...[详细]
-
 (资料图片仅供参考)近日,远洋集团旗下轻资产代建平台——远洋建管在昆明再传捷报,成功签约昆明石林大商家复工代建项目。这是继西山区锦圣项目之后,远洋建管在昆明落地的第二个不良资产盘活案例。石林大商家项目
...[详细]
-
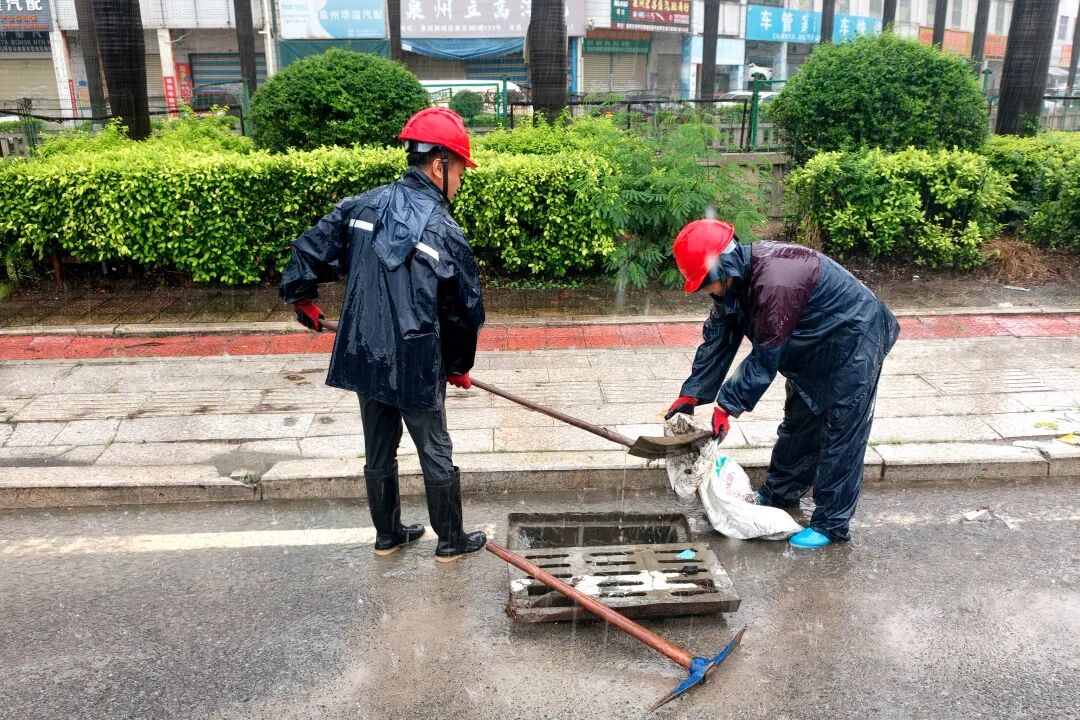 连日来,受今年第18号台风“沙德尔”外围环流与季风槽共同影响,9月1日至4日,泉州市出现新一轮持续性暴雨过程。为有效应对强降雨天气,防范城市内涝、市政设施损毁等风险,鲤城紧盯防
...[详细]